Материал: курсовой1СКЕП Иванов
4. Динамічні характеристики
Побудова структурних схем та характеристик виконано Matlab додаток Simulink.
Перерегулювання (визначається величиною першого викиду) – відношення різниці максимального значення перехідної характеристики та її сталого значення до величини до величини сталого значення. Вимірюється у відсотках.
Час перехідного процесу – це час, необхідний вихідному сигналу системи для того, щоб наблизитися до свого сталого значення. Встановлена помилка системи – різниця між передбачуваним і реальним значенням вихідного сигналу при часі, що прагне до нескінченності.
Коливальність – характеризує схильність системи до коливань і визначається як модуль відношення амплітуди другого коливання до амплітуди першого коливання помножене на 100%.
Встановлена помилка системи – різниця між передбачуваним і реальним значенням вихідного сигналу при часі, що прагне до нескінченності. В ідеальних астатичних системах встановлена помилка дорівнює нулю.
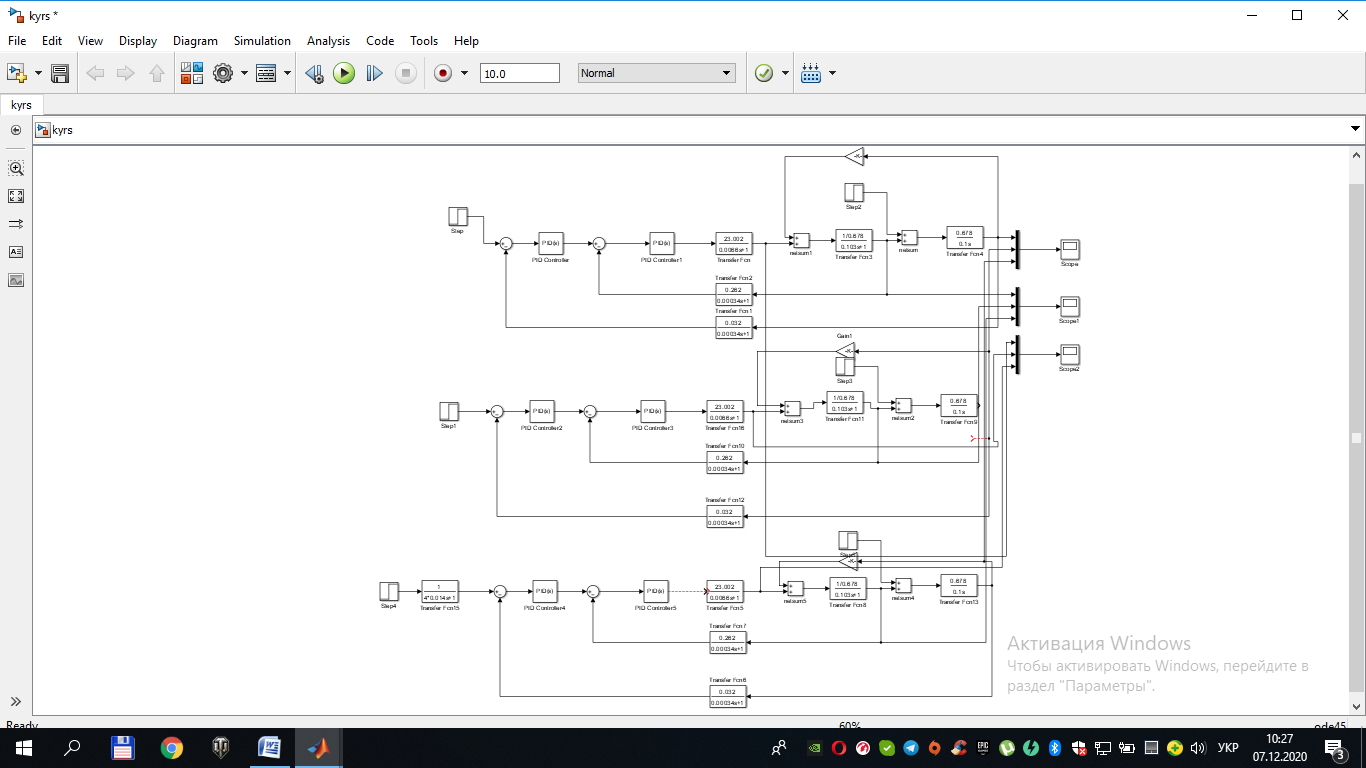
Рисунок 4.1 – Структурна схема замкнутої системи
На графіках пунктирна лінія – для системи з ПІ-регулятором швидкості, крапкова лінія – для системи з П-регулятором швидкості, неперервна лінія – для системи з ПІ-регулятором швидкості та фільтром.
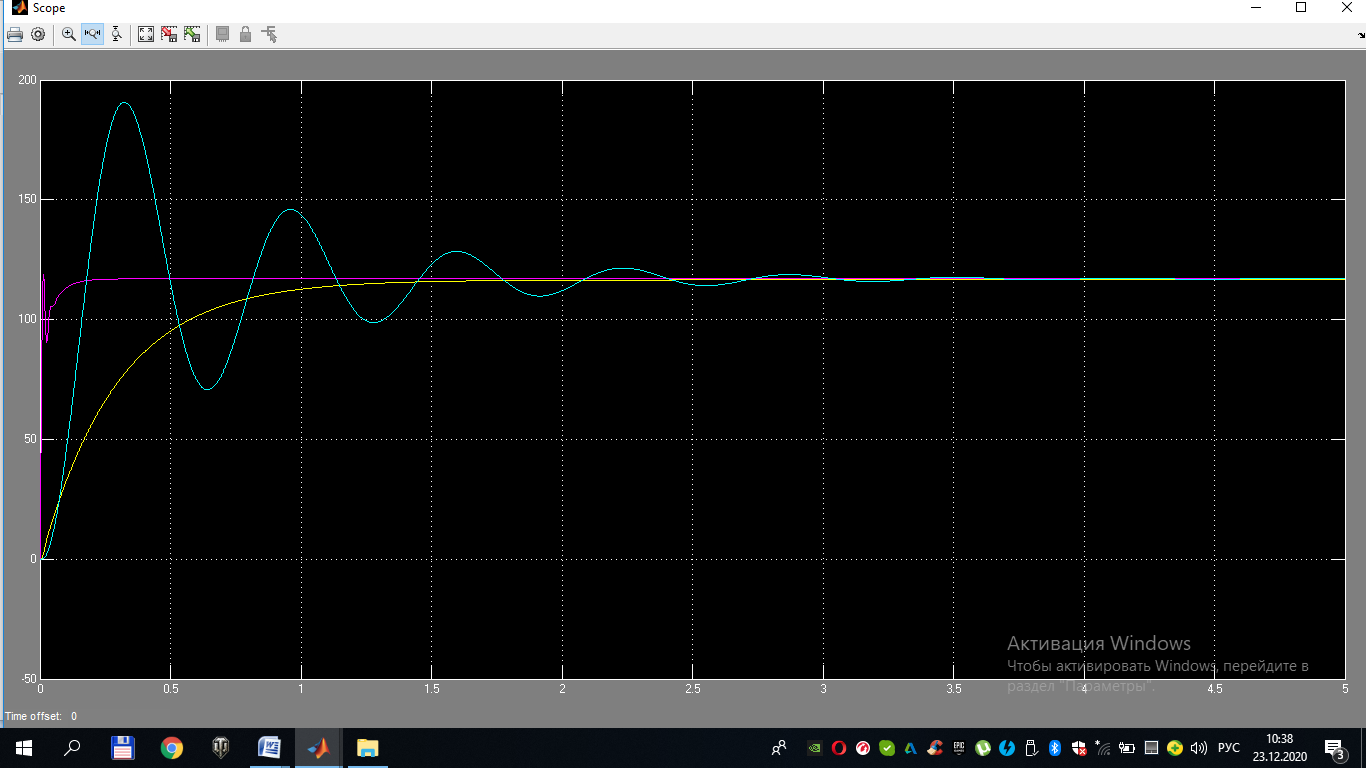
Рисунок 4.2 – перехідні характеристики швидкості двигуна
На графіках пунктирна лінія – для системи з ПІ-регулятором швидкості, крапкова лінія – для системи з П-регулятором швидкості, неперервна лінія – для системи з ПІ-регулятором швидкості та фільтром.
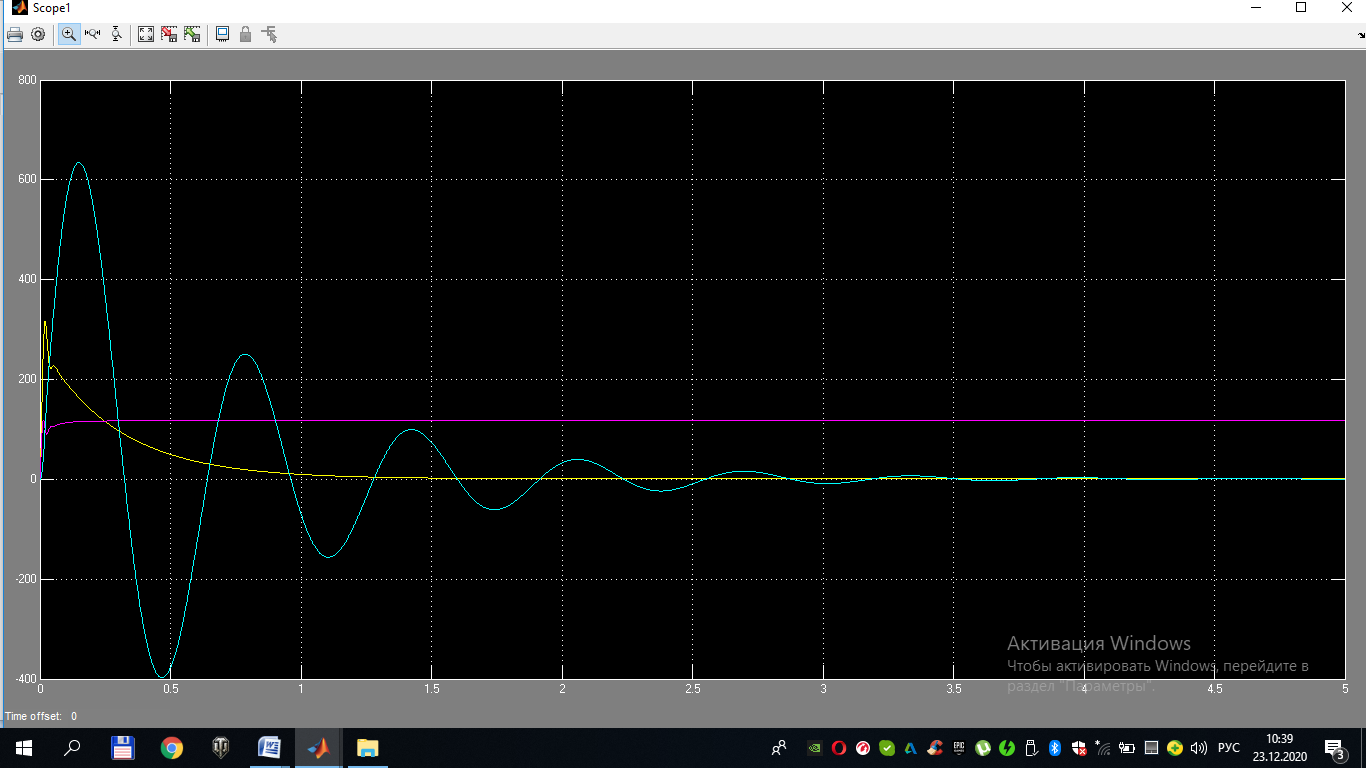
Рисунок 4.3 – перехідні характеристики струму двигуна
На графіках пунктирна лінія – для системи з ПІ-регулятором швидкості, крапкова лінія – для системи з П-регулятором швидкості, неперервна лінія – для системи з ПІ-регулятором швидкості та фільтром.
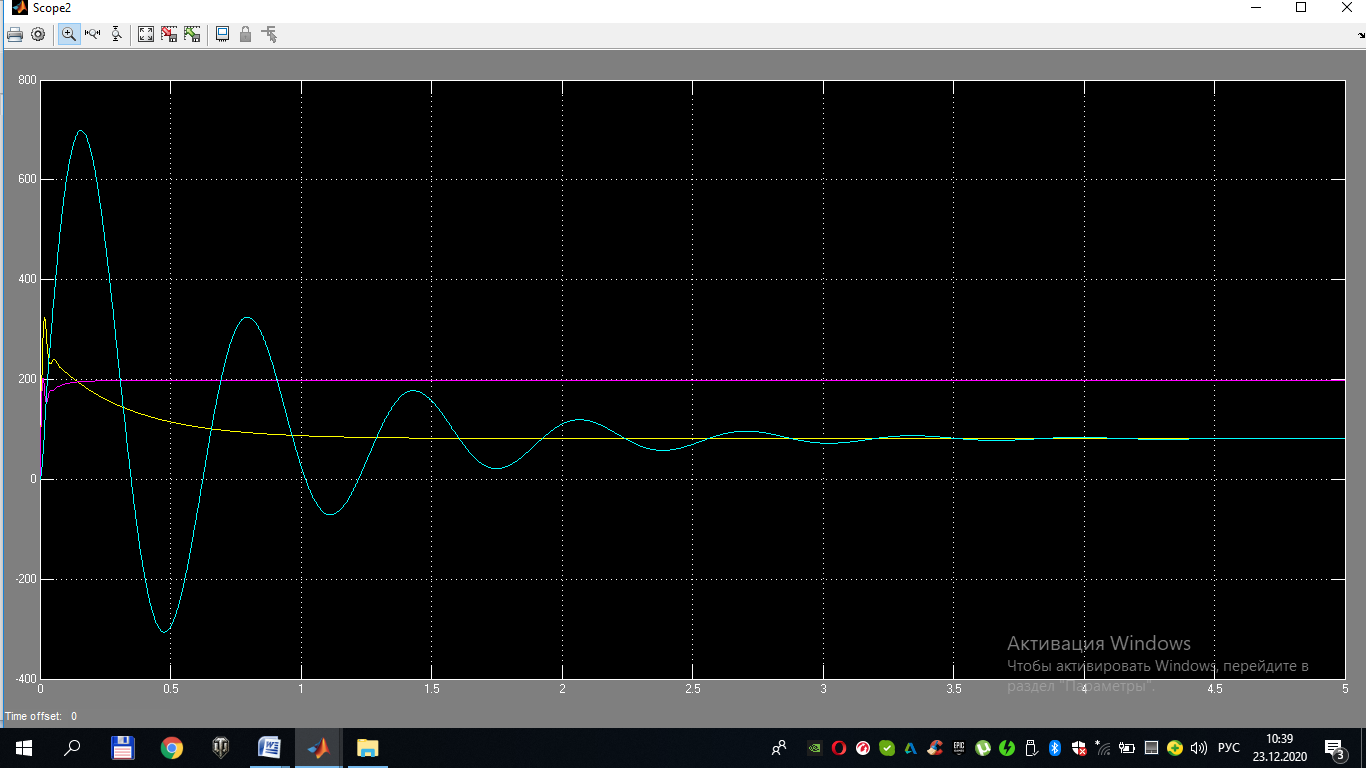
Рисунок 4.4 – перехідні характеристики ЕРС
На графіках пунктирна лінія – для системи з ПІ-регулятором швидкості, крапкова лінія – для системи з П-регулятором швидкості, неперервна лінія – для системи з ПІ-регулятором швидкості та фільтром.
Рисунок 4.5 – перехідні характеристики швидкості з визначенням часом перерегулювання та часом перехідного процесу
Висновок
У ході виконання курсового проекту я придбав навички проектування електроприводів технологічних установок і уміння застосовувати на практиці отримані теоретичні знання. Спроектована система управління електропривода подач металорізального верстату з метою забезпечення необхідних технологічних показників.
Були побудовані статичні і динамічні характеристики замкнутої системи. На перехідних характеристиках видно, що система відпрацьовує сигнал. Замкнута система з П-регулятором швидкості має плавний пуск, проте під час навантаження не виходить на номінальну швидкість обертів, що не стосується інших наведених систем. Замкнута система з ПІ-регулятором швидкості має:
Перелік посилань
Справочник по проектированию автоматизированного электропривода и систем управления технологическими процессами под редакцией Круповича В.И. и др. М.: Энергоавтомиздат, 1982 г, стр.340.
Справочник по автоматизированному электроприводу под редакцией Елесеева В.А. и др. М.: Энергоатомиздат, 1983 г, стр.613.
Силовые полупроводниковые приборы. Справочник. Чебовский О.Г. и др. М.: Э. 1975 г, стр.510.
Управление электроприводами. Башарин А.В. Л.: Э, 1982 г, стр.391.
Примеры расчетов автоматизированного электропривода. Башарин А.В. Л.: Э, 1972 г, стр.420.
|
|
|
|
|
14.141.4361.01.01 |
||||||||
|
|
|
|
|
|||||||||
Зм. |
Аркуш |
№ документа |
Підпис |
Дата |
|||||||||
|
|
|
|
Моделювання мостового широтно-імпульсного перетворювача з почерговим законом керування в усталених режимах |
Літ. |
Аркуш |
Аркушів |
||||||
Студент |
|
|
|
|
У |
|
1 |
|
|||||
|
|
|
|
НУК ім. адм. Макарова |
|||||||||
Викладач |
|
|
|
||||||||||
|
|
|
|
||||||||||