Материал: курсовой1СКЕП Иванов


де – напруга зворотного зв’язку за трумом, В;
– напруга шунта, В;
– стала часу ПІ – регулятора струму, с;
– ємність, Ф.
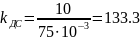
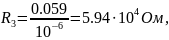
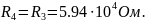
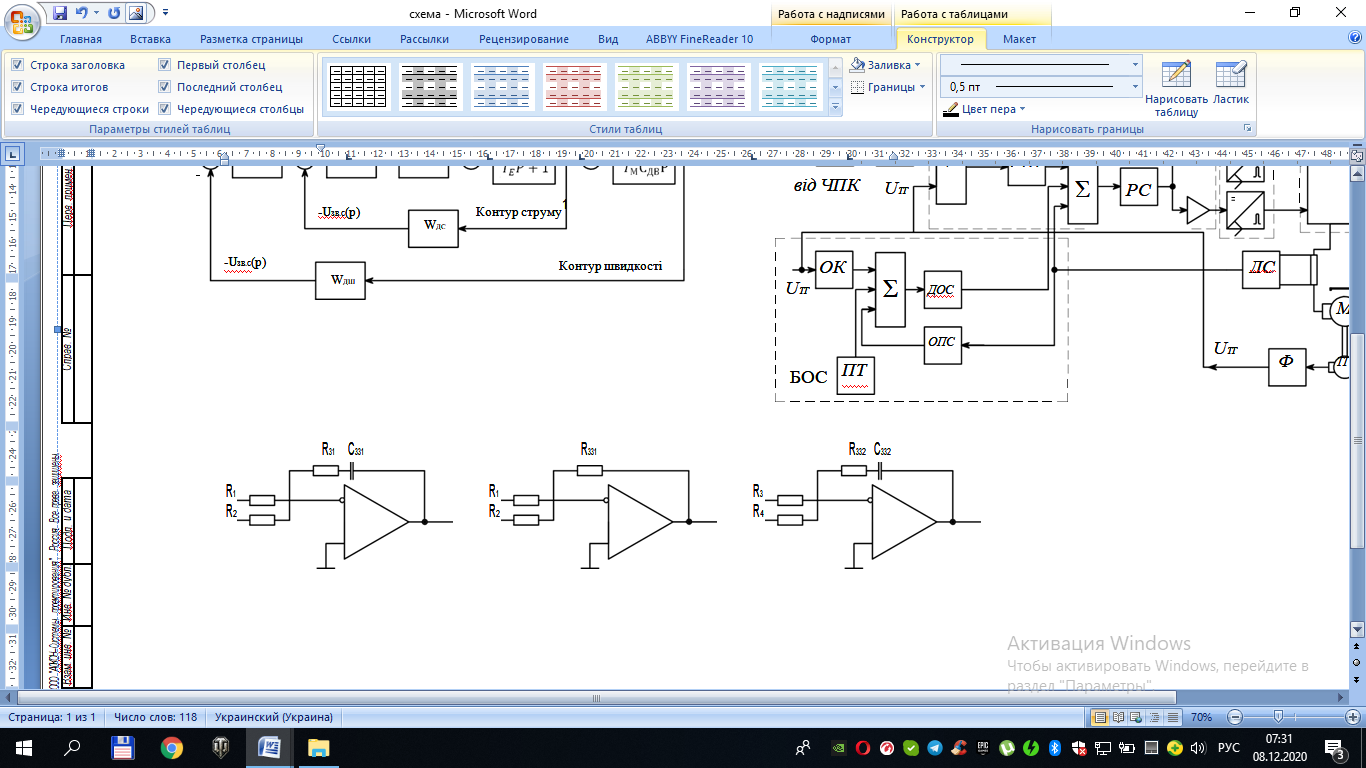
На Рис. 2.3 – ПІ – Регулятор струму
2.7 Розрахунок параметрів регулятора і елементів контуру регулявання швидкості
Напруга зворотного зв’язку за швидкістю
 ,
В,
 .
Передавальний коефіцієнт зворотного зв’язку за швидкістю

де – напруга зворотного зв’язку за швидкістю, В;
 – частота двигуна на максимальній
робочій подачі,
 .
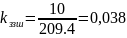
2.7.1 Налагодження п – регулятора швидкості
Еквівалентна стала часу контуру швидкості
 ,
с,
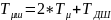
де – некомпенсована мала стала часу, =7,007ˑ10-3 с;
 -
стала часу фільтра датчика швидкості,
=3,4ˑ10-4
с.
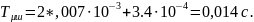
Коефіцієнт підсилення П – регулятора
швидкості
 ,
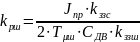
де – приведений момент інерції до вала двигуна, кгм2;
– передатний коефіцієнт зворотного зв’язку по струму, с;
– еквівалентна стала часу контуру швидкості, с;
 – стала двигуна;
 – передавальний коефіцієнт зворотного
зв’язку за швидкістю.
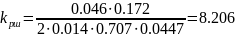
2.7.2 Налагодження пі – регулятора швидкості
Коефіцієнт підсилення ПІ – регулятора
швидкості
 ,
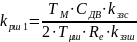
де
 – електромеханічна постійна часу
якірного ланцюга двигуна, с;
– стала двигуна;
– передатний коефіцієнт зворотного зв’язку по струму;
– еквівалентна стала часу контуру швидкості, с;
– еквівалентний опір якірного кола, Ом;
– передавальний коефіцієнт зворотного зв’язку за швидкістю.
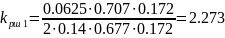
Стала часу ПІ – регулятора швидкості,
 ,
с,

де – еквівалентна стала часу контуру швидкості, с;
– коефіцієнт підсилення ПІ – регулятора швидкості.
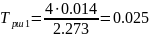
Передаточна функція ПІ – регулятора
швидкості
 ,
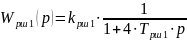
де – коефіцієнт підсилення ПІ – регулятора швидкості;
– стала часу ПІ – регулятора швидкості, с.
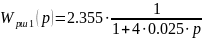
Перехідна функція фільтра на вході СК
з ПІ – негулятором швидкості
 ,
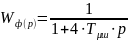
де – еквівалентна стала часу контуру швидкості, с,
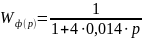
2.7.3 Розрахунок параметрів п – регулятора швидкості
напруга тахогенератора
 ,
В,

Коефіцієнт передачі тахогенератора
 ,

де - напруга тахогенератора, В;
– число, яке дорівнює відношенню довжини кола до його діаметру ;
 – номінальна частота обертання.
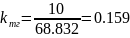
Для розрахунку параметрів ПІ – регуляторів
швидкості визначаємо
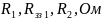 ,


де – коефіцієнт підсилення П – регулятора швидкості,;
– опір,
 .
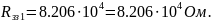
 – опір,
,

де – коефіцієнт передачі тахогенератора;
– опір,
– передавальний коефіцієнт зворотного зв’язку за швидкістю, =0,048.
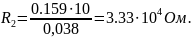
На Рис.2.4 показано П – регулятор швидкості.
Рисунок 2.4 – П – регулятор швидкості
2.7.4 Розрахунок параметрів пі – регуляторів швидкості задаємося ємністю

А також визначаємо опори
 ,

де – еквівалентна стала часу контуру швидкості, с,
сзз1
– ємність,
 .
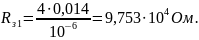

де
 – еквівалентна стала часу контуру
швидкості, с;
сзз1
– ємність,

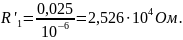

де – коефіцієнт передачі тахогенератора,;
– опір, ;
– передавальний коефіцієнт зворотного зв’язку за швидкістю.
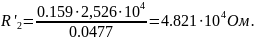
На рисунку 2.5 показано ПІ – регулятор швидкості.
Для замкнутої системи:
статична характеристика при мінімальній робочій подачі
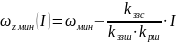
статична характеристика при номінальній робочій подачі
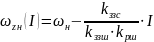
статична характеристика при максимальній робочій подачі
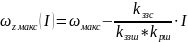
На рисунку 3.1 представлені статичні характеристики для розімкнутої та замкнутої систем.
3. Побудува статичних характеристик
Для розімкненої системи:
статична характеристика при мінімальній робочій подачі
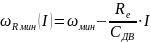
статична характеристика при номінальній робочій подачі
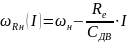
статична характеристика при максимальній робочій подачі
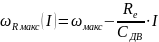
На рисунку 3.1 представлені статичні характеристики для розімкнутої та замкнутої системи.
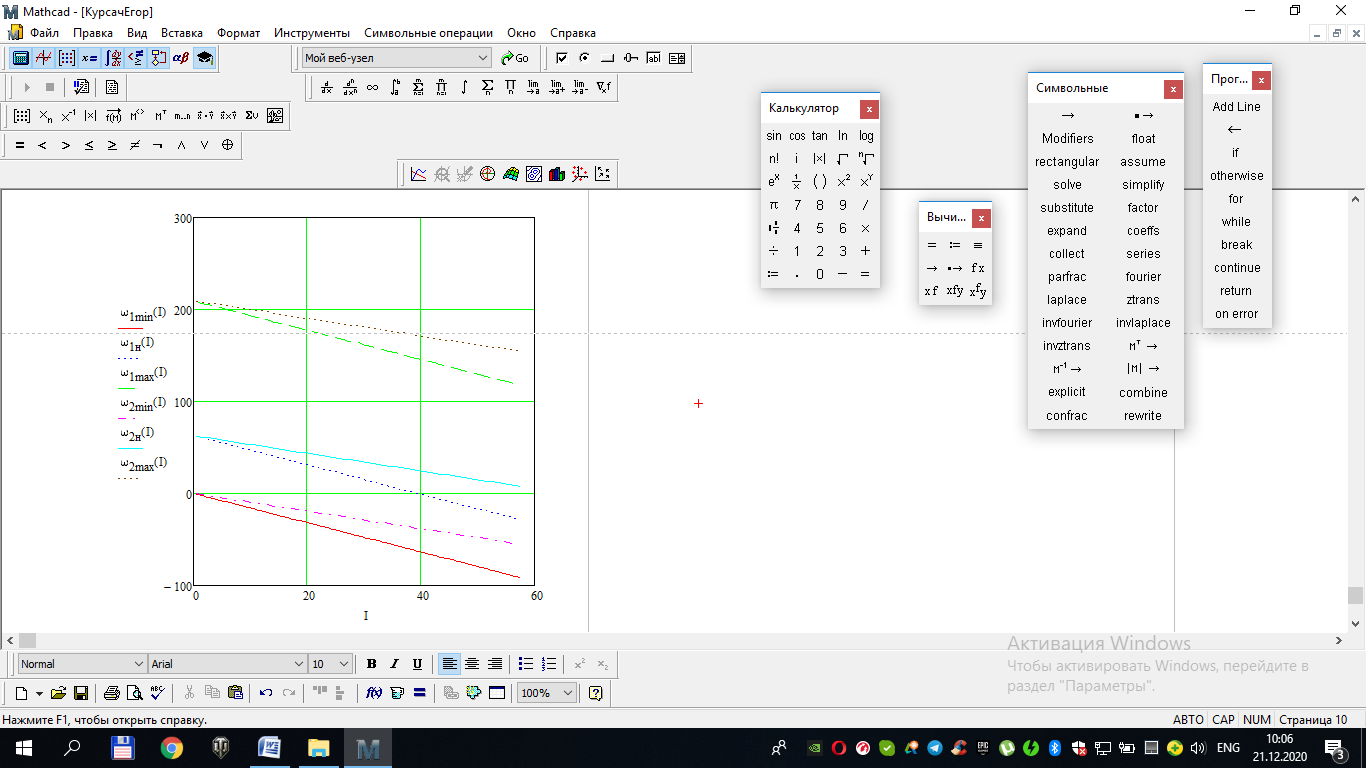
1 – статична характеристика замкнутої системи при максимальній робочій подачі; 2 – статична характеристика розімкненої системи при максимальній робочій подачі; 3 – статична характеристика замкнутої системи при номінальній робочій подачі; 4 – статична характеристика розімкненої системи при номінальній робочій подачі; 5 – статична характеристика замкнутої системи при мінімальній робочій подачі; 6 – статична характеристика розімкнутої системи при мінімальній робочій подачі.
Рисунок 3.1 – Статичні характеристики розімкненої і замкненої системи