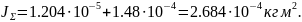Материал: курсовой1СКЕП Иванов
1. Основні вимоги жо приводів подачі металорізальних верстатів
У електроприводах подач двигун здійснює переміщення інструмента або заготовки для забезпечення процесу різання. Подача на верстатах здійснюється різноманітними засобами, але найбільше поширення одержав привод із високомоментним двигуном постійного струму зі збудженням від постійних магнітів. Такий двигун встановлюється безпосередньо на ходовий гвинт, що істотно скорочує механічну частину приводу, зменшує його момент інерції і підвищує коефіцієнт корисної дії (ККД). У зв’язку з цим знижується навантаження на двигун при холостих ходах і зростає складова від сили різання в загальному навантаженні приводів подач.
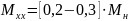
Зростання складової від сил різання в
загальному навантаженні на привод
подачі збільшує коливання навантаження
при різанні, що посилює вимоги до
статичної (S<20%) і динамічної жорсткості
приводу подач. Через незадовільні
динамічні властивості регульованого
електропривода, особливо при збурюванні
по навантаженню, з'являється шорсткість
поверхні, тому дуже важливо забезпечити
високу швидкодію приводу при скиданні
навантаження 0,5 щодо рівня 0,5
не повинно перевищувати 100% при n=0,001
 і час відновлення 100 мс. Час реверсу під
навантаженням
 не більше 0,5 с. Час пуску і гальмування
подач верстатів із числовим програмним
керуванням з приведеним моментом інерції
механізму, рівним моменту інерції
двигуна, не повинен перевищувати 0,1 с.
Час перехідних процесів можна значно
знизити при пуску з підвищенням напруги
на якорі і забезпеченням максимально
припустимого струму для поточного
значення частоти обертання у всьому
діапазоні її зміни. Тому перетворювачі
повинні мати великий запас по напрузі
стосовно номінальної напруги двигуна,
а також систему залежного струмообмеження,
що забезпечує автоматичну зміну розміру
уставки струму, зменьшуючи її у міру
збільшення частоти обертання двигуна.
Це пов'язанно з характеристиками
високомоментних двигунів, що припускають
великі кратності струму (6-8) тільки при малих частотах обертання і
в міру зростання швидкості потребують
зниження перенавантаження через умови
комутації. Характер перехідного
процесу по керуючому впливу впливає на
ідентичність параметрів при обробці
партії деталей. При аперіодичному
перехідному процесі і переміщенні в
один бік не відбувається розкриття
люфтів у механічних вузлах, а також
відсутній вплив гістерезиса, що призводить
до суттєвого підвищення стабільності
і точності обробки.
Забезпечення необхідних статичних і динамічних характеристик приводу подач, забезпечення оптимального закону обмеження струму, щонайкраще реалізується в двоконтурній системі підпорядкованого регулювання параметрів із П- або ПІ-регуляторами струму і швидкості. Для підвищення продуктивності верстатів переміщення виконавчих органів у зону обробки здійснюється на швидких ходах тими ж електроприводами подачі, що короткочасно працюють на частотах обертання вище номінальних, за рахунок подачі на якір двигуна напруги, вище номінальної. Збільшення швидкості швидких переміщень до 10м/хвл і зниження швидкості установочних переміщень для верстатів із ЧПУ потребує значного діапазону регулювання (до 10000 : 1).
2. Вибір комплектного електропривода. Розрахунок параметрів системи керування електроприводу
2.1.1.
Початковим етапом розрахунку приводу є вибір виконавчого двигуна. Від правильного вибору двигуна залежить забезпечення всіх технологічних режимів обробки і необхідних динамічних характеристик, а також конструкція механічної частини приводу.
Відсутність силового редуктора обумовила зниження загального моменту інерції механізму і збільшення припустимого для приводу за умовами механічної тривалості прискорення. Це забезпечило скорочення часу перехідних процесів, збільшення продуктивності верстатів, поліпшення якості обробки внаслідок підвищення швидкодії всієї електромеханічної системи приводу подачі як по керуючому впливу, так і по навантаженню.
Основними вихідними даними для вибору двигуна служать:
ассарамма навантаження двигуна при роботі механізму, на підставі якої визначається еквівалентний момент на валу двигуна;
передатне відношення механічних ланок приводу (коробки передач, гвинтової пари, передачі рейка-шестірня);
швидкості швидкого ходу і діапазон робочих подач;
сила тертя в опорах;
асса, що переміщується (органа приводу разом із деталлю або інструментальним магазином);
моменти інерції механічних ланок;
ККД механічних передач;
припустимі для механізмів прискорення і необхідний час перехідних процесів.
Крім того, для правильного вибору двигуна необхідно знати закони його регулювання й управління в перехідних режимах. Як правило, у механізмах подач регулювання швидкості двигуна здійснюється при постійному моменті зміною напруги на якорі. Закон управління при розгоні і гальмуванні реалізується системою управління верстатом або пристроєм числового програмного керування (ПЧПК). Найбільш поширеними законами управління є стрибкоподібний і лінійно-змінний, проте можливі й інші форми сигналів, що задають.
Максимальна частота обертання двигуна
 ,

де
 – швидкість швидкого робочого ходу
механізму подачі
 ;
 – передаточне число редуктора;
 – крок ходового гвинта,
 ;
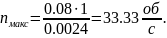
Мінімальна частота обертання двигуна


де
 – швидкість мінімальної робочої подачі
;
– передаточне число редуктора;
– крок ходового гвинта, ;
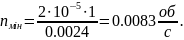
Частота двигуна на максимальній робочій
подачі
 ,
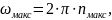
де π – число, яке дорівнює відношенню довжини кола до його діаметру;
 максимальна частота обертання двигуна,
 .
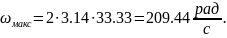
Частота двигуна на мінімальній робочій
подачі
 ,
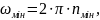
де π – число, яке дорівнює відношенню довжини кола до його діаметру;
 мінімальна частота обертання двигуна,
.
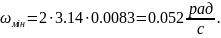
2.1.2 Визначення моментів інерції
Маса деталі
 ,
 ,
Де
 маса вузлів верстата, кг;
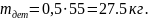
Момент інерції вузла, що поступально
переміщується, приведений до валу
двигуна
 ,
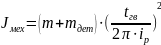 ,
де маса вузлів верстата, кг;
 маса
деталі, кг;
– крок ходового гвинта, ;
– передаточне число редуктора;
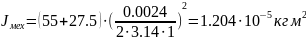 .
Момент інерції ходового гвинта, приведений
до валу двигуна
 ,
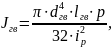
де
 середній
діаметр гвинта, приведений до валу
двигуна, м;
 довжина гвинта, м;
 щільність
матеріалу, із якого виготовлений гвинт,
 ;
– передаточне число редуктора.
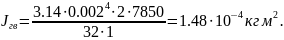
Момент інерції зубчастої передачі,
приведений до валу двигуна
 ,
 ,
де
 момент інерції вузла, що поступально
переміщується, приведений до валу
двигуна
 ;
 момент інерції ходового гвинта, приведений
до валу двигуна
.