Материал: Теория и практика машиностроительного оборудования. Пачевский В.М
РАЗДЕЛ 2. ОБОРУДОВАНИЕ МАШИНОСТРОИТЕЛЬНОГО
ПРОИЗВОДСТВА
УДК 621
АВТОМАТИЗИРОВАННЫЙ РАСЧЕТ КООРДИНАТ ШЕСТЕРЕН В МНОГОШПИНДЕЛЬНЫХ ГОЛОВКАХ
А.А. Кривоносов, В.И. Корнеев
ПРИ ПОСТРОЕНИИ МНОГОШПИНДЕЛЬНЫХ ГОЛОВОК ОТВЕТСТВЕННЫМ И ТРУДОЕМКИМ ЯВЛЯЕТСЯ ОПРЕДЕЛЕНИЕ КООРДИНАТ ЦЕНТРА ВЕДУЩЕГО КОЛЕСА, СЦЕПЛЯЮЩЕГОСЯ С ТРЕМЯ ВЕДОМЫМИ, КОТОРЫЕ ПРИВОДЯТ ВО ВРАЩЕНИЕ ШПИНДЕЛИ ГОЛОВОК.
В связи с этим целесообразно составить программу для ЭВМ, позволяющую решить эту задачу для одного из вариантов взаимного расположения ведомых и ведущего колеса.
Для решения данной задачи разработана программа в среде DELPHI 5.0, которая состоит из одного исполняемого файла Calculate.exe. Для использования программы необходим IBMсовместимый компьютер. Программа функционирует под операционной системой WINDOWS версии 95 и выше. Для выполнения программы требуется 3 Мб оперативной памяти и 1,2 Мб места на жестком диске.
После запуска программы появляется окно, в левом верхнем углу которого помещена схема взаимного расположения ведущего и ведомых колес. В правой верхней части окна имеются поля для ввода исходных данных – четыре для ввода координат, и одно для ввода передаточного отношения многошпиндельной головки. Далее необходимо нажать кнопку «Вычислить». После этого программа производит расчет и помещает результат в поля, расположенные в нижней части окна программы. Данная программа вычисляет координаты ведущего колеса, а также число зубьев ведомых и ведущего колеса. В расчете используется значение модуля, по умолчанию равного 2 мм. При значении модуля, отличном от 2 мм, необходимо нажать
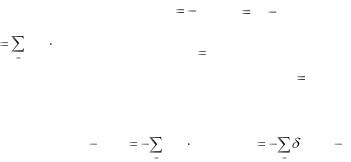
кнопку «Модуль», после чего появляется окошко с полем, в котором можно редактировать значение модуля. Затем необходимо нажать кнопку «Применить» в окошке для ввода значения модуля, и снова нажать кнопку «Вычислить» в главном окне программы. В полях для вывода количества зубьев появятся пересчитанные значения.
Формулы, в соответствии с которыми производится расчет, можно посмотреть, нажав кнопку «Формулы».
Воронежский государственный технический университет
УДК 621.981.216.002
ЗАВИСИМОСТЬ ДИНАМИЧЕСКОГО ПРОГИБА БАЛКИ С ДВУМЯ НАСАЖЕННЫМИ МАССИВНЫМИ ДИСКАМИ ОТ РАБОЧИХ ПАРАМЕТРОВ
Т.А. Сорокина, А.П. Бырдин, А.А. Сидоренко
В работе рассматривается модель расчета прогиба стальной балки, круглого и прямоугольного сечения, с двумя насажанными на нее дисками. Для построения математической модели свободных колебаний балки используется “обратный” метод составления дифференциальных уравнений. Рассматривается безмассовый упругий “скелет “ системы с отделенными грузами, находящийся под дейст-
вием внешних сил P1 |
, P2 и сил инерции (- m1 x1 ) и (- m2 x2 ), |
где x1 |
и x2 - прогибы балки |
в соответствующих точках, а m1 и m2 - |
массы |
дисков. Внешние силы, вызывающие прогибы, уравновешиваются
упругими силами. Поэтому |
F |
F |
* |
F |
P |
m |
x |
|
|
||||||
i |
i |
( |
|
i |
i |
i |
i - внешние силы, |
||||||||
2 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
F * |
C |
|
x |
|
|
|
i |
1, 2 |
|
|
|
|
F * |
|
|
i |
|
i,k |
|
k |
упругие силы, |
). Упругие силы |
выра- |
||||||||
k |
1 |
|
|
- |
|
|
|
i |
|||||||
жаются через коэффициенты жесткости |
|
Ci,k , |
Ci,k |
Ck ,i . |
|
|
|||||||||
|
|
|
|
|
2 |
|
|
|
|
|
|
2 |
|
|
|
Имеем: |
Pi |
mi xi |
Ci,k |
xk |
или |
xi |
|
i,k (Pk |
mk |
xk ) |
|||||
|
k |
1 |
|
|
k 1 |
|
|
, |
|||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|||
( i =1,2), где |
|
|
|
|
C |
|
1 |
|
|
|
|
|
|||
|
|
|
|
|
|
. |
|
|
|
|
|
|
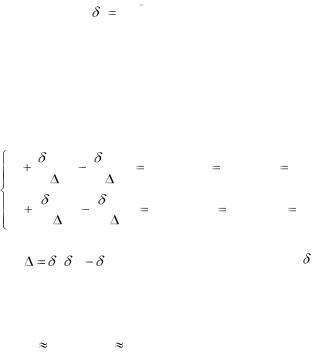
Математическая модель задачи определяется системой двух уравнений
x |
22 |
|
x |
|
|
12 |
x |
|
|
0, |
x (0) |
x0 , x (0) |
x1 , |
|
||||||||||||||||
|
|
|
|
|
|
|
2 |
|
|
|||||||||||||||||||||
1 |
|
m1 |
1 |
m1 |
|
|
|
|
1 |
|
|
1 |
1 |
|
|
1 |
|
|
|
|
|
|||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||||
x |
12 |
|
x |
|
|
11 |
|
x |
|
0, |
x |
|
(0) |
x0 |
, x |
|
(0) |
|
|
x1 , |
|
|||||||||
|
|
|
|
|
|
|
|
2 |
2 |
2 |
|
|||||||||||||||||||
2 |
|
|
m2 |
1 |
|
m2 |
|
|
|
|
|
|
2 |
|
|
2 |
|
|
|
|
|
|||||||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||||
|
|
|
|
|
|
|
|
2 |
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
где |
11 |
22 |
|
|
12 |
- |
|
определитель матрицы |
|
|
|
|
|
|
|
|
; |
|
||||||||||||
|
|
|
|
|
|
|
|
|||||||||||||||||||||||
|
x1 (0), x2 (0) |
|
|
, x1 (0), x2 (0) - начальное смещение и скорость |
||||||||||||||||||||||||||
начального смещения соответствующих дисков; |
|
|
|
|
|
|
|
|
|
|
||||||||||||||||||||
Для построения дискретной модели задачи вводим сеточные |
||||||||||||||||||||||||||||||
функции |
X x1 (nh) |
, |
Y x2 |
(nh) |
и аппроксимируем производные их |
|||||||||||||||||||||||||
|
|
|
|
|
|
|
|
|
|
|
||||||||||||||||||||
конечно-разностными отношениями, где h - шаг сетки. |
При |
|||||||||||||||||||||||||||||
различных значениях n получаем дискретную трехдиагональную систему уравнений для сеточных функций.
Дискретные модельные уравнения решались методом прогонки. Расчеты были получены при различных значениях параметров балки и массы дисков. Результаты расчетов приведены в таблицах и построены в виде графиков.
Рассмотрено также обобщение модели на случай линейного вязко-упругого материала стержня.
Предложенная модель расчета реализована в виде вычислительной программы на алгоритмическом языке Паскаль, позволяющая в режиме диалога с компьютером получать решение поставленной задачи.
Воронежский государственный технический университет
УДК 621.7.044
ИНЖЕНЕРНЫЙ РАСЧЕТ ПАРАМЕТРОВ
ГИДРАВЛИЧЕСКОГО УДАРА
И. А. Чечета, А. Р. Притчин, В.И. Биркин
В технологии импульсного пластического деформирования металлов и сплавов занимает особое место гидродинамическая штамповка, ориентированная на использование энергии гидравлического удара. Гидравлический удар при этом образуется в результате преобразования кинетической энергии бойка, наносящего удар по жидкости, чаще всего это вода, которая заполняет полость технологического блока.
Совершенствованию гидродинамической штамповки способствуют работы, связанные как с анализом напряженно-деформиро- ванного состояния обрабатываемого материала, так и механизма нагружения заготовки, и технологической оснастки, предопределяющей удар бойка по ограниченному объему жидкости.
Так как процесс гидродинамической штамповки многофакторный, то с целью получать приемлемые для инженерной практики расчетные уравнения формируют ряд упрощающих анализ предположений, среди которых основные: уравнение состояния жидкости линеаризовано; не учитываются силы, вызванные скоростным напором; пренебрегают силами трения жидкости о стенки камеры; не учитывают утечку жидкости сквозь зазоры в технологическом блоке.
На основании получаемых уравнений и экспериментальных работ выявлено, что амплитуда давления в жидкости при прочих равных условиях зависит только от скорости подлѐта бойка к жидкости, а длительность импульса давления зависит только от соотношения массы жидкости и массы бойка. При этом установлено, что, если это соотношение меньше 0.5, то форма импульса очень близка к синусоидальной, и в этом случае допустимо при расчетах не учитывать
волновые явления, сопровождающие процесс гидравлического удара.
В свою очередь, расчеты показывают, что уравнения, получаемые без учета волновых явлений, обеспечивают вычисление основ-
ных параметров гидродинамической штамповки с приемлемой для инженерной практики точностью.
Воронежский государственный технический университет
УДК 621.7.004
ТЕХНОЛОГИЧЕСКИЙ БЛОК ДЛЯ ГИДРОИМПУЛЬСНОЙ ШТАМПОВКИ
И.А.Чечета, А. В. Панин, В.И. Биркин
Вобщем случае установка для гидроимпульсной штамповки, реализующей эффект гидравлического удара, состоит из двух блоков:
а) энергопривод, обеспечивающий бойку требуемую скорость подлета к поверхности жидкости, покрывающей заготовку;
б) технологический блок, в котором на матрице расположена обрабатываемая заготовка, покрытая определенным слоем жидкости.
Конструкция применяемой матрицы всегда ориентирована на конкретную операцию формообразования деталей из трубчатых цилиндрических и конических заготовок, штамповку – вытяжку деталей из плоских заготовок, калибровку, пробивку отверстий и другие операции листовой штамповки.
Вкачестве жидкости, передающей давление от бойка к заготовке, применяют в основном воду. Однако, в ряде случаев технологичнее применять податливые среды типа гидропластов, что облегчает укладку заготовок и удаление готовых изделий, а также исключает коррозию металлической поверхности технологического блока, постоянно контактирующего с передаточной средой. В тоже время замечено, что применение гидропластов зачастую сопряжено с рез-