Материал: Маркшейдерские работы при строительстве подземных сооружений
4.При выборе конструкции и способов закрепления грунтовых реперов учитывают:
– возможные причины механических повреждений (закладку реперов производят вне мест постоянной и временной застройки площадей);
– естественные грунтовые процессы, например вымерзание реперов (закладку реперов производят на глубину ниже зоны промерзания грунта);
– деформации земной поверхности под влиянием подземных выработок (закладку реперов производят за пределами зоны влияния горных работ).
5.Погрешность перенесения угла между осевым направле-
нием и керновой меткой каждого осевого репера не должна превышать 30//.
6.После закрепления центра ствола и осевых пунктов должна быть произведена их плановая съемка по точности, соответствующей полигонометрии 2-го разряда и определены высотные отметки по точности не ниже нивелирования IV класса.
Исходные данные
1. Промышленная площадка новой шахты запроектирована на участке АBCD (рис. 1.1) и представляет собой прямоугольник со сторонами 300 220 м. Центр главного ствола (№ 1) совпадает с точкой пересечения диагоналей прямоугольника. Длинная сторона прямоугольника параллельна главной оси ствола № 1.
2. Координаты пунктов опорной маркшейдерской сети приведены в табл. 1.1.
|
|
|
Таблица 1.1 |
Координаты пунктов опорной маркшейдерской сети |
|||
|
|
|
|
Пункты ОМС |
|
Координаты, м |
|
X |
|
Y |
|
|
|
||
I |
29308,410 |
|
30031,250 |
II |
29925,231 |
|
30904,433 |
III |
28607,882 |
|
31283,554 |
6
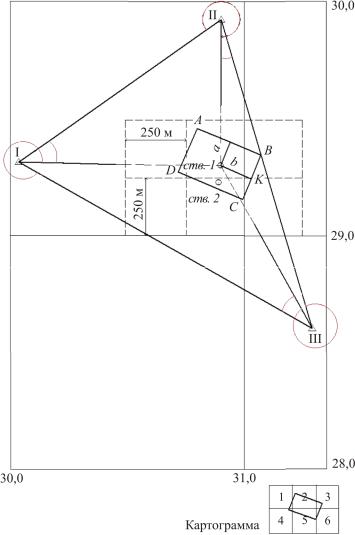
Рис. 1.1. План поверхности промышленной площадки (масштаб 1:10 000)
7
3. Проектные координаты центров стволов определяются по данным табл. 1.2.
|
|
|
Таблица 1.2 |
|
|
Проектные координаты центров стволов |
|||
|
|
|
|
|
Номер ствола |
Координаты, м |
|||
X |
Y |
|||
|
|
|||
|
|
|
30300,000 + 15,0 N |
|
1 |
|
28700,000 + 10,0 N |
||
2 |
|
28600,000 + 10,0 N |
30290,000 + 15,0 N |
|
здесь N – номер варианта задания для каждого студента.
4.Дирекционные углы главных осей стволов: № 1 – 3350 + N 0;
№2 – 650 + N0.
Методика выбора способа выноса центра ствола на местность
Наиболее распространенными способами выноса центра ствола с проекта на местность являются полярный и способ угловой засечки. В данном случае задача сводится к перенесению на местность точки с заданными координатами. Полярный способ целесообразно применять при малых расстояниях от исходных пунктов, т.е. при расстояниях, не превышающих длину мерного прибора. При значительном удалении точек от исходных пунктов применяется способ угловой засечки.
В ситуациях, где трудно отдать предпочтение какому-либо способу, следует сделать сравнение их по точности и остановить выбор на наиболее точном из них.
Погрешность mp положения точки Р, выносимой полярным способом (рис. 1.2, а), можно определить по формуле:
m |
|
|
m2 |
|
l2 |
m2 |
, |
(1.1) |
|
p |
2 |
||||||||
|
|
|
|
|
|
|
где mβ – погрешность перенесения угла β в натуру; l – расстояние от исходного пункта до определяемого, м; mℓ – погрешность перенесения расстояния в натуру, м; ρ΄΄ = 206 265 или ρ΄ = 3438.
8
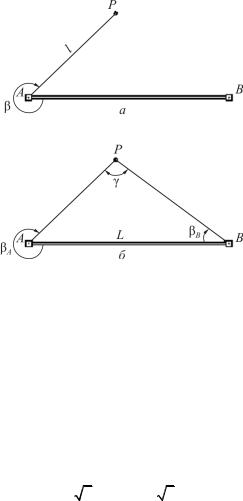
Рис. 1.2. Способы перенесения в натуру точек: a – полярный; б – угловой засечки
Изинструкциипопроизводству маркшейдерскихработ[2, п. 276] известно, что расхождение положения центра ствола из двукратных определений допускается не более 0,1 м, т.е. mp не должна превы-
шать 0,1 м. Учитывая данное требование необходимая точность угловых mβ и линейных mℓ измерений при полярном способе может быть определена, исходя из принципа их равного влияния на точностьперенесения точкиР, т.е. еслиmℓ = mβ, тогда:
m |
mp |
; |
m |
mp |
|
/ / |
. |
(1.2) |
|
2 |
2 |
l |
|||||||
|
|
|
|
|
|
По формулам (1.2) можно определить, с какой точностью необходимо переносить с пректа в натуру расстояние l и угол β, чтобы погрешностьположения точкиРнепревысила заданного значения.
В данной лабораторной работе необходимо произвести оценку точности вынесения с проекта в натуру центра ствола полярным способом. Результаты расчетов свести в табл. 1.3.
9
Таблица 1.3
Оценка точности вынесения в натуру центра ствола № 1 полярным способом
Точка стояния |
Точка выноса |
|
l , м |
|
|
mp , |
м |
|
m , с |
|
m , м |
|
I |
Ствол 1 |
|
|
|
|
|
0,1 |
|
|
|
|
|
II |
Ствол 1 |
|
|
|
|
|
|
|
|
|
|
|
III |
Ствол 1 |
|
|
|
|
|
|
|
|
|
|
|
Погрешность положения точки Р, выносимой способом уг- |
||||||||||||
ловой засечки (рис. 1.2, б), можно определить по формуле: |
|
|||||||||||
|
|
m |
|
sin2 |
А |
sin2 |
|
В |
|
|
|
|
|
m L |
|
|
|
|
|
, |
(1.3) |
||||
|
'' |
sin2 |
|
|
||||||||
|
Р |
|
|
|
|
|
|
|||||
где L – длина стороны между исходными пунктами А и В, м; βА, βВ – углы между исходной стороной АВ и направлениями на определяемую точку Р (град, мин, с); – угол при точке Р (град,
мин, с).
По формуле (1.3) определяют необходимую точность угловых измерений mβ, при которой mp не будет превышать заданной
величины 0,1 м.
Результаты расчетов по определению точности вынесения с проекта внатуру центра стволаугловым способомсвести в табл. 1.4.
Таблица 1.4
Оценка точности вынесения с проекта в натуру центра ствола № 1 угловым способом
Базис |
Точка |
Точка |
L, |
|
A |
|
B |
|
|
|
mp, |
m , |
|||
стояния |
выноса |
м |
º |
′ |
″ |
º |
′ |
″ |
º |
′ |
″ |
м |
с |
||
|
|||||||||||||||
II–I |
II |
ств. 1 |
|
|
|
|
|
|
|
|
|
|
|
|
|
I |
|
|
|
|
|
|
|
|
|
|
|
|
|||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||
III–II |
III |
ств. 1 |
|
|
|
|
|
|
|
|
|
|
0,1 |
|
|
II |
|
|
|
|
|
|
|
|
|
|
|
||||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||
III–I |
III |
ств. 1 |
|
|
|
|
|
|
|
|
|
|
|
|
|
I |
|
|
|
|
|
|
|
|
|
|
|
|
|||
|
|
|
|
|
|
|
|
|
|
|
|
|
|
||
10